martes, 17 de marzo de 2020

2.3 Captura básica de cadenas

2.3 Captura básica de cadenas

Dentro del lenguaje ensamblador no existe el tipo de dato cadena (string en otros lenguajes), por lo que para utilizarla es necesario tratar a las cadenas como un conjunto de caracteres reservados bajo el nombre de una sola variable.
El lenguaje ensamblador cuenta con instrucciones que por su naturaleza sirven para el manejo de cadenas, estas son:
MOVSB:
Mueve un byte desde una localidad de memoria hasta otra.
MOVSW:
Mueve una palabra desde una localidad de memoria hasta otra.
LODSB:
Carga en la parte baja del registro acumulador (AL) el valor de la localidad de memoria determinada por DS:SI.
LODSW:
Carga en el registro acumulador (AX) el valor de la localidad de memoria determinada por DS:SI.
Ejemplo:
Captura

2.2 Ciclos numéricos

2.2 Ciclos numéricos

Como en cualquier otro lenguaje de programación, hay ocasiones en las que es necesario hacer que el programa no siga una secuencia lineal, sino que repita varias veces una misma instrucción o bloque de instrucciones antes de continuar con el resto del programa, es para esto que se utilizan los ciclos.
Existen 5 tipos de ciclos predefinidos en ensamblador, aunque también se pueden crear ciclos personalizados por medio de instrucciones de salto las cuales se verán en la sección 2.6 de este manual.
Los ciclos predefinidos de ensamblador son los siguientes:
LOOP:
Esta función decrementa el valor del registro contador CX, si el valor contenido en CX es cero ejecuta la siguiente instrucción, en caso contrario transfiere el control a la ubicación definida por la etiqueta utilizada al momento de declarar el ciclo.
Ejemplo:
  • mov cx,25 :    Número de veces que se repetirá el ciclo, en este caso 25.
  • ciclo:  Etiqueta que se utilizará como referencia para el ciclo loop.
  • int 21h: Instrucción contenida dentro del ciclo (puede contener más de una instrucción).
  • loop:  Ciclo loop que transferirá el control a la línea de la etiqueta ciclo en caso de que CX no sea cero.
LOOPE:
Esta función decrementa el valor del registro contador CX, si el valor contenido en CX es cero y ZF es diferente de uno ejecuta la siguiente instrucción, en caso contrario transfiere el control a la ubicación definida por la etiqueta utilizada al momento de declarar el ciclo.
Ejemplo:
  • ciclo: Etiqueta que se utilizará como referencia para el ciclo loope.
  • int 21h: Instrucción contenida dentro del ciclo (puede contener más de una instrucción).
  • loope: Ciclo loope que transferirá el control a la línea de la etiqueta ciclo en caso de que CX no sea cero y ZF sea igual a uno.
Esta función decrementa el valor del registro contador CX, si el valor contenido en CX es cero y ZF es diferente de cero ejecuta la siguiente instrucción, en caso contrario transfiere el control a la ubicación definida por la etiqueta utilizada al momento de declarar el ciclo, esta es la operación contraria a loope.
Ejemplo:
  • ciclo: Etiqueta que se utilizará como referencia para el ciclo loopne.
  • int 21h: Instrucción contenida dentro del ciclo (puede contener más de una instrucción).
  • loopne: Ciclo loopne que transferirá el control a la línea de la etiqueta ciclo en caso de que CX no sea cero y ZF sea igual a cero.
LOOPZ:
Esta función decrementa el valor del registro contador CX, si el valor contenido en CX es cero y ZF es diferente de uno ejecuta la siguiente instrucción, en caso contrario transfiere el control a la ubicación definida por la etiqueta utilizada al momento de declarar el ciclo.
Ejemplo:
  • ciclo: Etiqueta que se utilizará como referencia para el ciclo loopz.
  • int 21h: Instrucción contenida dentro del ciclo (puede contener más de una instrucción).
  • loopz: Ciclo loopz que transferirá el control a la línea de la etiqueta ciclo en caso de que CX no sea cero y ZF sea igual a uno.
LOOPNZ:
Esta función decrementa el valor del registro contador CX, si el valor contenido en CX es cero y ZF es diferente de cero ejecuta la siguiente instrucción, en caso contrario transfiere el control a la ubicación definida por la etiqueta utilizada al momento de declarar el ciclo, esta es la operación contraria a loopz.
Ejemplo:
  • ciclo: Etiqueta que se utilizará como referencia para el ciclo loopnz.
  • int 21h: Instrucción contenida dentro del ciclo.
  • loopnz: Ciclo loopnz que transferirá el control a la línea de la etiqueta ciclo en caso de que CX no sea cero y ZF sea igual a cero.
Resultado de imagen para ciclos numéricos.

2.1 Ensamblador (y ligador) a utilizar.

2.1 Ensamblador (y ligador) a utilizar.

Aunque la sintaxis entre ensambladores es parecida, es necesario mencionar que los ejemplos de este manual están hechos para las siguientes herramientas:
Turbo Assembler
Turbo Assembler o TASM es un ensamblador desarrollado por Borland el cual además de permitir ensamblar código MASM (Microsoft Macro Assembler) en su modo de compatibilidad, es capaz de soportar programación orientada a objetos desde la versión 3.0 y de generar código para 16 o 32 bits.
La característica más importante de Turbo Assembler es que es compatible con lenguajes de alto nivel, por ejemplo: Turbo Pascal, Turbo Basic, Turbo C, Turbo C++.
Turbo Linker
Turbo Linker o T-Link es el enlazador (ligador) incluido con Turbo Assembler, el cual se encarga de generar el código ejecutable a partir del código objeto generado por TASM.

Programación Basica

Programación Basica

ENSAMBLADOR Y LIGADOR 

Un ensamblador es el programa que convierte un listado de código fuente, escrito en un fichero de texto, en código objeto, es decir, lenguaje máquina (el que finalmente interpretará el procesador) en el que sólo le faltan las referencias a rutinas externas. El código fuente es un fichero que contiene la secuencia de instrucciones en lenguaje ensamblador que forma el programa, así como ciertas directivas o comandos para el propio ensamblador, que ha sido creado utilizando un editor de texto. El código objeto consta del código en lenguaje máquina y de la información necesaria para enlazarlo con otros módulos objeto.


Al construir un programa algunos de sus módulos pueden colocarse en el mismo módulo fuente y ensamblarse juntos, otros pueden estar en módulos diferentes y ser ensamblados separadamente. En cualquier caso, los módulos objeto resultantes, algunos de los cuales pueden estar agrupados en librerías, deben ser enlazados para formar el módulo de carga, antes de que se pueda ejecutar el programa. Además de dar como salida el módulo de carga, el linker o enlazador imprime un mapa de memoria que indica donde serán cargados los módulos objeto en la memoria.

miércoles, 11 de marzo de 2020

Desplegado de mensajes en el monitor

Desplegado de mensajes en el monitor 

Para poder desplegar los mensajes en lenguaje ensamblador es preciso conocer primero la estructura del lenguaje ensamblador, la cual es:

◘ Palabras reservadas:
  • PAGE: designa el número máximo de líneas para listar en una página y el número máximo de caracteres en una línea.
  • TITLE: para hacer que un título en un programa se imprima en la línea 2 de cada página en el listado del programa.
  • SEGMENTS Y ENDS
  • ASSUME
◘ Identificadores: nombre que se le da a algunos elementos del programa.
◘ Operación.
◘ Operando.


Todos los gráficos y el texto que se muestran en el monitor se escriben en la RAM de visualización de video, para después enviarlos al monitor mediante el controlador de video. El controlador de video es en sí un microprocesador de propósito especial, que libera a la CPU principal del trabajo de controlar el hardware de video.

Un monitor de pantalla de cristal líquido (LCD) digital directo recibe un flujo de bits digitales directamente desde el controlador de video, y no requiere del barrido de trama.

Proceso de ensamblado y ligado

Proceso de ensamblado y ligado 


1. El programa utiliza un editor de texto para crear un archivo de texto ASCII, conocido como archivo de código fuente.

2. El ensamblador lee el archivo de código fuente y produce un archivo de código objeto, una traducción del programa a lenguaje máquina. De manera opcional, produce un archivo de listado. Si ocurre un error, el programador debe regresar al paso 1 y corregir el programa.

3. El enlazador lee el archivo de código objeto y verifica si el programa contiene alguna llamada a los procedimientos en una biblioteca de enlace. El enlazador copia cualquier procedimiento requerido de la biblioteca de enlace, lo combina con el archivo de código objeto y produce el archivo ejecutable. De manera opcional, el enlazador puede producir un archivo de mapa.

4. La herramienta cargador (loader) del sistema operativo lee el archivo ejecutable y lo carga en memoria, y bifurca la CPU hacia la dirección inicial del programa, para que éste empiece a ejecutarse.
Resultado de imagen para Proceso de ensamblado y ligado

Modos de direccionamiento

Modos de direccionamiento 

Los modos de direccionamiento son las diferentes maneras de especificar un operando dentro de una instrucción en lenguaje ensamblador. Un modo de direccionamiento especifica la forma de calcular la dirección de memoria efectiva de un operando mediante el uso de la información contenida en registros y/o constantes, contenida dentro de una instrucción de la máquina o en otra parte.
Diferentes arquitecturas de computadores varían mucho en cuanto al número de modos de direccionamiento que ofrecen desde el hardware. Eliminar los modos de direccionamiento más complejos podría presentar una serie de beneficios, aunque podría requerir de instrucciones adicionales, e incluso de otro registro. Se ha comprobado que el diseño de CPUs segmentadas es mucho más fácil si los únicos modos de direccionamiento que proporcionan son simples.
La mayoría de las máquinas RISC disponen de apenas cinco modos de direccionamiento simple, mientras que otras máquinas CISC tales como el DEC VAX tienen más de una docena de modos de direccionamiento, algunos de ellos demasiado complejos. El mainframe IBM System/360 disponía únicamente de tres modos de direccionamiento; algunos más fueron añadidos posteriormente para el System/390.
Cuando existen solo unos cuantos modos, estos van codificados directamente dentro de la propia instrucción (Un ejemplo lo podemos encontrar en el IBM/390, y en la mayoría de los RISC). Sin embargo, cuando hay demasiados modos, a menudo suele reservarse un campo específico en la propia instrucción, para especificar dicho modo de direccionamiento. El DEC VAX permitía múltiples operandos en memoria en la mayoría de sus instrucciones, y reservaba los primeros bits de cada operando para indicar el modo de direccionamiento de ese operando en particular.

Tipos de direccionamiento

◘ Implícito: En este modo de direccionamiento no es necesario poner ninguna dirección de forma explícita, ya que en el propio código de operación se conoce la dirección de el/los operando/s al (a los) que se desea acceder o con el/los que se quiere operar.
Supongamos una arquitectura de pila, las operaciones aritméticas no requieren direccionamiento explícito por lo que se ponen como: - add - sub ...Porque cuando se opera con dos datos en esta arquitectura se sabe que son los dos elementos del tope de la pila. Ejemplo de una pila
1 2 3 4 5 6 <- pila top() es 1 ntop() es 2
Donde top() representa el tope de la pila y ntop() el siguiente al tope de la pila y son estos argumentos con los que se opera al llamar a una orden en concreto.
◘ Inmediato: En la instrucción está incluido directamente el operando.
En este modo el operando es especificado en la instrucción misma. En otras palabras, una instrucción de modo inmediato tiene un campo de operando en vez de un campo de dirección. El campo del operando contiene el operando actual que se debe utilizar en conjunto con la operación especificada en la instrucción. Las instrucciones de modo inmediato son útiles para inicializar los registros en un valor constante.
Cuando el campo de dirección especifica un registro del procesador, la instrucción se dice que está en el modo de registro. Su valor es fijo, por lo que se suele utilizar en operaciones aritméticas o para definir constantes y variables. Como ventaja, no se requiere acceso adicional a memoria para obtener el dato, pero el tamaño del operando está limitado por el tamaño del campo de direccionamiento.
Las desventajas principales son que el valor del dato es constante y el rango de valores que se pueden representar está limitado por el tamaño de este operando.
Directo: El campo de operando en la instrucción contiene la dirección en memoria donde se encuentra el operando.

En este modo la dirección efectiva es igual a la parte de dirección de la instrucción. El operando reside en la memoria y su dirección es dada directamente por el campo de dirección de la instrucción. En una instrucción de tipo ramificación el campo de dirección especifica la dirección de la rama actual.


Indirecto: El campo de operando contiene una dirección de memoria, en la que se encuentra la dirección efectiva del operando.
Si hace referencia a un registro de la máquina, la dirección de memoria (dirección efectiva) que contiene el dato estará en este registro y hablaremos de direccionamiento indirecto a registro; si hace referencia a una posición de memoria, la dirección de memoria (dirección efectiva) que contiene el dato estará almacenada en esta posición de memoria y hablaremos de direccionamiento indirecto a memoria.
La desventaja principal de este modo de direccionamiento es que necesita un acceso más a memoria que el directo. Es decir, un acceso a memoria para el direccionamiento indirecto a registro y dos accesos a memoria para el direccionamiento indirecto a memoria; por este motivo este segundo modo de direccionamiento no se implementa en la mayoría de las máquinas.

 Absoluto: El campo de operando contiene una dirección en memoria, en la que se encuentra la instrucción. Y no se cancela.

◘ De registro: Sirve para especificar operandos que están en registros. En este modo, los operandos están en registros que residen dentro de la CPU.


Indirecto mediante registros: El campo de operando de la instrucción contiene un identificador de registro en el que se encuentra la dirección efectiva del operando.

En este modo el campo de la dirección de la instrucción da la dirección en donde la dirección efectiva se almacena en la memoria. El control localiza la instrucción de la memoria y utiliza su parte de dirección para acceder a la memoria de nuevo para leer una dirección efectiva. Unos pocos modos de direccionamiento requieren que el campo de dirección de la instrucción sea sumado al control de un registro especificado en el procesador. La dirección efectiva en este modo se obtiene del siguiente cálculo:
Dir. efectiva = Dir. de la parte de la instrucción + Contenido del registro del procesador...

◘ De desplazamiento: Combina el modo directo e indirecto mediante registros.

◘ De pila: Se utiliza cuando el operando está en memoria y en la cabecera de la pila.
Este direccionamiento se basa en las estructuras denominadas Pila (tipo LIFO), las cuales están marcados por el fondo de la pila y el puntero de pila (*SP). El puntero de pila apunta a la última posición ocupada. Así, como puntero de direccionamiento usaremos el SP.
El desplazamiento más el valor del SP nos dará la dirección del objeto al que queramos hacer referencia. En ocasiones, si no existe C. de desplazamiento solo se trabajara con la cima de la pila. Como es un modo de direccionamiento implícito, solo se utiliza en instrucciones determinadas, las más habituales de las cuales son PUSH (poner un elemento en la pila) y POP (sacar un elemento de la pila).
Este tipo de direccionamiento nos aporta flexibilidad pero por el contrario, es mucho más complejo que otros tipos estudiados más arriba.
◘ Relativo a un registro base: Consiste, al igual que el indirecto a través de registro, en calcular la dirección efectiva (EA, effective address) como la suma del contenido del registro base y un cierto desplazamiento (offset) que siempre será positivo. Esta técnica permite códigos reentrantes y acceder de forma fácil y rápida a posiciones cercanas de memoria.

Este modo de direccionamiento es muy usado por los ensambladores cuando se llaman a las funciones (para acceder a los parámetros almacenados en la pila).

◘ Relativo a un registro índice: Es similar al direccionamiento relativo a un registro base, excepto que es el contenido del registro índice el que indica el desplazamiento que se produce a partir de una dirección de memoria que se pasa también como argumento a la orden que utiliza este modo de direccionamiento. Aunque en esencia son dos modos equivalentes. La EA se calcula como la suma del contenido del registro índice y una dirección de memoria.

◘ Indexado respecto a una base: Se trata de una combinación de los dos anteriores y consiste en calcular la dirección efectiva como:

○Relativo al contador de programa: Consiste en dirección una posición de memoria usando como registro base al contador de programa (PC), el funcionamiento es análogo al direccionamiento respecto a registro base con la salvedad de que, en este caso, el offset puede ser también negativo.

○ Indexado con autoincremento/autodecremento: Es un modo de direccionamiento análogo al indexado, explicado anteriormente.
La única diferencia es que permite un incremento o decremento de la dirección final o el registro índice según los siguientes casos:
  • Indexado con autopreincremento: Incrementa el registro índice primero (se incrementa un valor, según el tamaño del objeto direccionado) y luego calcula la EA al igual que el direccionamiento indexado.
  • Indexado con autoposincremento: Calcula la dirección efectiva y después incrementa esta.
  • Indexado con autopredecremento: Decrementa el registro índice y después calcula la dirección efectiva.
  • Indexado con autoposdecremento: Calcula la dirección efectiva y después decrementa esta.

◘ Instrucción de salto con direccionamiento absoluto: Consiste en cargar en el PC el valor que se especifica, por ejemplo: jmp 0xAB ----> Carga 0xAB en PC.

◘ Instrucción de salto con direccionamiento relativo: Es parecida a la especificada anteriormente la diferencia es que el salto es relativo al PC.

Ejemplo: supongamos que PC vale = 0x0A, si nosotros interpretamos la instrucción jr +03, saltaremos tres posiciones posteriores a PC (también podría ser -03 y serían posiciones anteriores). Pero, ¡cuidado! si esa instrucción estaba en la posición 0x0A la dirección de PC a incrementar será la inmediatamente posterior (ya que PC se incrementa automáticamente después de leer la instrucción), por lo que quedaría:
PC = 0x0B ---> nuevo PC = 0x0B+0x03 = 0x0E, con lo que el PC quedaría como 0x0E.

◘ Direccionamiento paginado: En el paginado la memoria se encuentra actualmente dividida en páginas (bloques de igual longitud). Para obtener las direcciones se necesita:

  • Indicador de página (IP): en un registro específico o de propósito general de la máquina.
  • Dirección de la palabra (DP): en el campo CD de la instrucción.


Así, concatenando ambas partes se obtiene la dirección completa.
El problema viene cuando queremos referenciar un dato al que no podemos acceder de forma relativa (p.e. porque los registros base no puedan alcanzar dicha posición aun con el direccionamiento absoluto. Sin embargo, sólo una pequeña parte de la memoria se puede acceder (64 kilobytes, si el desplazamiento es de 16 bits).
El desplazamiento de 16 bits puede parecer muy pequeño en relación con el tamaño de la memoria de los equipos actuales (esta es la razón por la 80386 se expandió a 32 bits). Podría ser peor ya que: los sevidores IBM System/360 sólo tienen un signo de 12 bits de desplazamiento. Sin embargo, el principio de localización se aplica en un corto espacio de tiempo, la mayoría de los elementos de datos que un programa quiere acceder están bastante cerca uno del otro.
Este modo de direccionamiento está estrechamente relacionado con el modo de direccionamiento absoluto.
Ejemplo 1: Dentro de una subrutina, un programador estará principalmente interesados en los parámetros y las variables en los atributos del objeto actual.

miércoles, 4 de marzo de 2020

Llamadas a servicios del sistema


Llamadas a servicios del sistema


Los servicios del sistema son funciones predefinidas, que pueden ser utilizadas en los programas. Por medio de las llamadas a estos servicios es posible que exista la comunicación entre un programa en ejecución y el sistema operativo, las llamadas a servicios se encuimg5.pngentran en manuales de ensamblador y dependen de la arquitectura en la que se esté programando.
Cuando una llamada al sistema es invocada, la ejecución del programa que invoca es interrumpida y sus datos son guardados, en el bloque de control de proceso o PCB (Process Control Block) para poder continuar ejecutándose posteriormente.
Las categorías de las llamadas a servicios son las siguientes:
Comunicaciones:
Esta categoría consta de las acciones relacionadas con mensajes, como es crear la conexión, enviar y recibir mensajes, transferir información de estado y eliminar la conexión.
Control de proceso:
Consta de crear, cargar, ejecutar, abortar y terminar un proceso, así como obtener y establecer atributos, liberar memoria o esperar un suceso.
Manipulación de archivos:
Esta categoría consiste de crear, abrir, leer, obtener atributos, establecer atributos, cerrar y eliminar archivos.
Manipulación de información:
Acciones que requieren obtener datos del sistema, como por ejemplo la fecha y hora pertenecen a esta categoría.
Manipulación de periféricos:
Cualquier acción que requiera utilizar un periférico, como solicitar, escribir, leer, obtener y establecer atributos y liberar periférico pertenece a esta categoría.

EJEMPLO
Para utilizarlas en ensamblador es necesario cargar datos a los registros adecuados según el servicio a utilizar y después llamar a la interrupción correspondiente, como se puede ver en el siguiente ejemplo:
mov dx,82         ->           Asigna el valor 82 ASCII (Correspondiente a “R”) al registro dx
mov ah,02h      ->           Carga el valor 02h (servicio a utilizar) en el registro ah
int 21h              ->           Inicia la interrupción 21h, revisa el valor en ah y utiliza el servicio                                                                correspondiente, en este caso desplegar el carácter R.

El concepto de interrupciones


El concepto de interrupciones


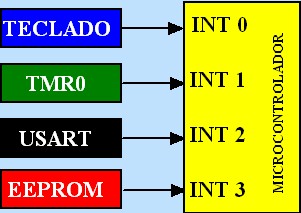
Una interrupción es una instrucción que detiene la ejecución de un programa para darle tiempo de procesador a otro proceso más importante. El utilizar una interrupción en ensamblador permite al procesador llevaimg4r a cabo funciones especiales predefinidas
por ensamblador llamadas servicios, las cuales permiten entre otras cosas el desplegar información. Las interrupciones se separan en dos tipos, que son de DOS (dependientes del sistema operativo) y de BIOS (dependientes del hardware).
Cuando un periférico desea acceder a un recurso, envía un pedido de interrupción al procesador para llamar su atención, los periféricos cuentan con un número de interrupción que se denomina IRQ (Interrupt Request).
Para utilizar una interrupción en ensamblador se utiliza la instrucción int seguida del número de la interrupción, por ejemplo: int 10h.

miércoles, 5 de febrero de 2020

Registros del procesador


Los registros del procesador se emplean para controlar instrucciones en ejecución, manejar direccionamiento de memoria y proporcionar capacidad aritmética. Los registros son espacios físicos dentro del microprocesador con capacidad de 4 bits hasta 64 bits dependiendo del microprocesador que se emplee. Los registros son direccionables por medio de una viñeta, que es una dirección de memoria. Los bits, por conveniencia, se numeran de derecha a izquierda (15,14,13…. 3,2,1,0), los registros están divididos en seis grupos los cuales tienen un fin especifico. Los registros se dividen en:
  • Registros de segmento
  • Registros de apuntadores de instrucciones
  • Registros apuntadores
  • Registros de propósitos generales
  • Registro índice
  • Registro de bandera.
2. Registros de segmento.Un registro de segmento se utiliza para alinear en un limite de párrafo o dicho de otra forma codifica la dirección de inicio de cada segmento y su dirección en un registro de segmento supone cuatro bits 0 a su derecha.
Un registro de segmento tiene 16 bits de longitud y facilita un área de memoria para direccionamientos conocidos como el segmento actual. Los registros de segmento son:
  • Registro CS
  • Registro DS
  • Registro SS
  • Registro ES
  • Registro FS y GS
Registro CS.
El DOS almacena la dirección inicial del segmento de código de un programa en el registro CS. Esta dirección de segmento, mas un valor de desplazamiento en el registro de apuntado de instrucción (IP), indica la dirección de una instrucción que es buscada para sí ejecución. Para propósito de programación normal, no e necesita referenciar el registro CS.
Registro DS.
La dirección inicial de un segmento de datos de programa es almacenada en el registro DS. En términos sencillos, esta dirección, mas un valor de desplazamiento en una instrucción, genera una referencia a la localidad de un bytes especifico en el segmento de datos.
Registro SS.
El registro SS permite la colocación en memoria de una pila, para almacenamiento temporal de direcciones y datos. El DOS almacena la dirección de inicio del segmento de pila de un programa en el registro SS. Esta dirección de segmento, más un valor de desplazamiento en el registro del apuntador de la pila (SP), indica la palabra actual en la pila que está siendo direccionada. Para propósitos de programación normal, no se necesita referenciar el registro SS.
Registro ES
Algunas operaciones con cadenas de caracteres (datos de caracteres) utilizan el registro esta de segmento para manejar el direccionamiento de memoria. En este contexto, el registro ES esta asociado con el registro DI (índice) . un programa que requiere el uso del registro ES puede inicializarlo con una dirección apropiada.
Registros FS y GS.
Son registros extra de segmento en los procesadores 80386y posteriores a estos procesadores.
3. Registro Apuntador de instrucciones.(IP)
El registro apuntador de instrucciones (IP) de 16 bits contiene el desplazamiento de dirección de la siguiente instrucción que se ejecuta.
El registro IP esta asociado con el registro CS en el sentido de que el IP indica la instrucción actual dentro del segmento de código que se esta ejecutando actualmente.
En el ejemplo siguiente, el registro CS contiene 25A4[0]H y el IP contiene 412H. Para encontrar la siguiente instrucción que será ejecutada el procesados combina las direcciones en el CS y el IP así:
Segmento de dirección en el registro CS: 25A40H
Desplazamiento de dirección en el registro IP: + 412H
Dirección de la siguiente instrucción: 25E52H
Registros apuntadores.
Los registros apuntadores están asociados con el registro SS y permiten al procesador accesar datos en el segmento de pila los registros apuntadores son dos:
  • El registro SP
  • El registro BP
Registro SP.
El apuntador de pila IP de 16 bits esta asociado con el registro SS y proporciona un valor de desplazamiento que se refiere a la palabra actual que esta siendo procesada en la pila.
El ejemplo siguiente el registro SS contiene la dirección de segmento 27B3[0]H y el SP el desplazamiento 312H Para encontrar la palabra actual que esta siendo procesada en la pila el microprocesador combina las direcciones en el SS y el PP:
Dirección de segmento en el registro SS: 27B30H
Desplazamiento en el registro SP: + 312H
Dirección en la Pila: 27E42H
…….
27B3[0]H 312H
Dirección del segmento SS Desplazamiento del SP
Registro BP.
El registro BP de 16 bits facilita la referencia de parámetros, los cuales son datos y direcciones transmitidos vía lapida.
4. Registros de propósitos generales.Los registros de propósitos generales AX, BX, CX y DX son los caballos de batalla o las herramientas del sistema. Son los únicos en el sentido de que se puede direccionarlos como una palabra o como una parte de un byte. El ultimo byte de la izquierda es la parte "alta", y el ultimo byte de la derecha es la parte "baja" por ejemplo, el registro CX consta de una parte CH (alta) y una parte CL (baja), y usted puede referirse a cualquier parte por si nombre. Ñas instrucciones siguientes mueven ceros a los registros CX, CH y CL respectivamente.
Mov CX, 00
Mov CH, 00
Mov CL, 00
Los procesadores 80386 y posteriores permiten el uso de todos registros de propósito general, mas versiones de 32 bits; EAX, EBX y EDCX.
Registros AX.
El registro AX, el acumulador principal, es utilizado para operaciones que implican entrada/salida y la mayor parte de la aritmética. Por ejemplo, las instrucciones para multiplicar, dividir y traducir suponen el uso del AX. También, algunas operaciones generan código más eficientes si se refiere al AX en lugar de los otros registros.
Registro BX.
El BX es conocido como el registro base ya que es el único registro de propósitos generales que pueden ser unos índices para direccionamiento indexado. También es común emplear al BX para cálculos.
Registro CX.
El CX es conocido como el registro contador. Puede contener un valor para controlar el número de veces que un ciclo se repite o un valor para corrimiento de bits, hacia la derecha o hacia la izquierda. El CX también es usado para muchos cálculos.
Registro DX.
El DX es conocido como el registro de datos. Algunas operaciones de entrada/salida requieren su uso, y las operaciones de multiplicación y división con cifras grandes suponen al DX y al AX trabajando juntos. Puede usar los registros de propósitos para suma y resta de cifras de 8, 16, 32 bits.
5. Registro índice.Los registros SI y DI están disponibles para direccionamientos indexados y para sumas y restas. Que son la operaciones de punta.
Registro SI.
El registro índice de 16 bits es requerido por algunas operaciones con cadenas (de caracteres). En este contexto, el SI está asociado con el registro DS. Los procesadores 80386 y posteriores permiten el uso de un registro ampliado a 32 bits, el ESI.
Registro DI.
El registro índice destino también es requerido por algunas operaciones con cadenas de caracteres. En este contexto, el Di está asociado con el registro ES. Los procesadores 80386 y posteriores permiten el uso de un registro ampliado a 32 bits, el EDI.
Registro de bandera.
Los registros de banderas sirven parar indicar el estado actual de la maquina y el resultado del procesamiento, Cuando algunas instrucciones piden comparaciones o cálculos aritméticos cambian el estado de las banderas.
Las banderas están en el registro de banderas en las siguientes posiciones:
bits 15 14 13 12 11 10 9 8 7 6 5
4 3 2 1
O
D
I
T
S
Z
A
P
C
Bandera
Las banderas mas comunes son las siguientes:
OF (Over flow flag, desbordamiento).
Indica el desbordamiento de un bit de orden alto (mas a la izquierda) después de una operación aritmética.
DF (Direction flag, Direccion).
Designa la dirección hacia la izquierda o hacia la derecha para mover o comparar cadenas de caracteres.
IF (Interruption flag, Interrupcion).
Indica que una interrupción externa, como la entrada desde el teclado sea procesada o ignorada.
TF (Trap flag, Trampa).
Examina el efecto de una instrucción sobre los registros y la memoria. Los programas depuradores como DEBUG, activan esta bandera de manera que pueda avanzar en la ejecución de una sola interrupción a un tiempo.
SF (Sign flag, Signo).
Contiene el signo resultante de una operación aritmética (0=positivo y 1= negativo).
ZF (Zero flag, Zero).
Indica el resultado de una operación aritmética o de comparación (0= resultado diferente de cero y 1=resultado igual a cero).
AF (Auxiliary carry flag, Acarreo auxiliar).
Contiene un acarreo externo del bit 3 en un dato de 8 bits, para aritmética especializada
PF (Parity flag, Paridad).
Indica paridad par o impar de una operación en datos de ocho bits de bajo orden (mas a la derecha).
CF (Carry flag, Acarreo).
Contiene el acarreo de orden mas alto (mas a la izquierda) después de una operación aritmética; también lleva el contenido del ultimo bit en una operación de corrimiento o rotación.
Cuadro Comparativo
TIPOS DE REGISTROS
FUNCION
Registros de Segmento
Un registro de segmento tiene 16 bits de longitud y facilita un área de memoria para el direccionamiento conocida como el segmento actual
Registros de Apuntador de Instrucciones
Este registro esta compuesto por 16 bits y contiene el desplazamiento de la siguiente instrucción que se va a ejecutar. Los procesadores 80386 y posteriores tiene un IP ampliado de 32 bits llamado EIP.
Registros Apuntadores
Permiten al sistema accesar datos al segmento de la pila. Los procesadores 80386 tiene un apuntador de pila de 32 bits llamado ESP. El sistema maneja de manera automática estos registros.
Registros de Propósito General
Son los caballos de batalla del sistema y pueden ser direccionados como una palabra o como una parte de un bytes. Los procesadores 80386 y posteriores permiten el uso de todos los registros de propósitos general mas sus versiones ampliadas de 32 bits llamados EAX, EBX,ECX y EDX.
Registros Indices
Sirven para el direccionamiento de indexado y para las operaciones de sumas y restas.
Registros de Banderas
Sirven para indicar el estado actual de la maquina y el resultado del procesamiento. De los 16 bits de registro de bandera 9 son comunes a toda la familia de los procesadores 8086.
Ejemplo De Representacion De Los Registros
Después de haber conceptualizado e interpretado los diferente tipos de registro nos vemos en la necesidad de dar un ejemplo no muy practico pero si muy significativo en el cual se representan la forma estructurada de un programa en el lenguaje ensamblador y como se utilizan los diferentes termino que hemos investigado vemos que en el programa o en una pequeña porción de él se muestran como se colocan dentro los diferentes tipos registros.
 TITLE P17HANRD(EXE) Lectura secuencial de registros.
.MODEL SMALL
.STACK 64
/------------------------------------------------------------------------------------------
,DATA
ENDCDE DB 00 ; FIN DEL INDICARDOR DE PROCESO.
HANDLE DW ?
IOAREA DB 32 DUP(´ ´)
OPENMSG DB ´*** Open error ***´ 0DH, 0AH
PATHNAM DB ´D:\NAMEFILE.SRT´, 0
READMSD DB ´*** Read error ***´ 0DH, 0AH
ROW DB 00
/---------------------------------------------------------------------------------------------
.CODE
BEGIN PROC FAR
MOV AX,@data ; inicializa
MOV DS,AX ; registro de
MOV ES,AX ; segmento
MOV AX,0600H

Ejercicio 1